交替闭眼时,近处的手指为什么会跳动?
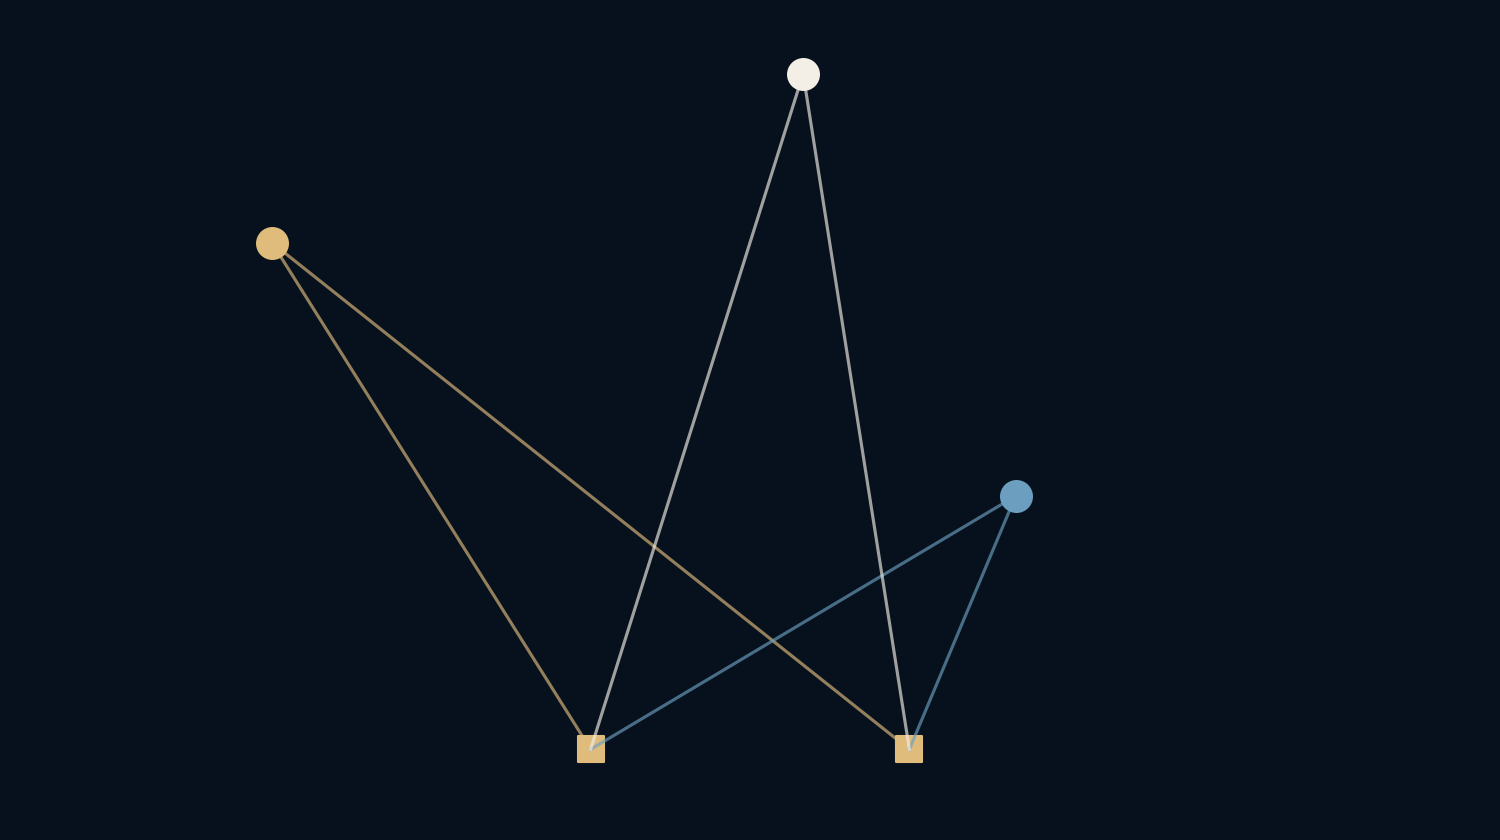
两只眼睛从略有差别的位置观察世界。相对于背景,近处物体的位置变化比远处更大。双目相机利用类似的几何线索:同一场景点在两幅图像中的位移。它能帮助推算距离,但必须先说清楚一些假设。
距离藏在两个视角的不一致里。
先让其他条件保持一致
模型使用两台理想针孔相机,朝向平行,成像平面对齐,中心水平相隔0.06米。各自的焦距为800像素。用像素表示焦距,能把几何与图像坐标联系起来;它不是镜头规格中以毫米表示的同一个量。
同一个场景点在左右图中出现在不同水平位置。对齐之后,这个坐标差叫视差。真实流程通常先校准相机、校正图像,近似得到这种方便的排列。本例图形简单,是因为假设这些步骤已经成功。
三角形给出简洁规则
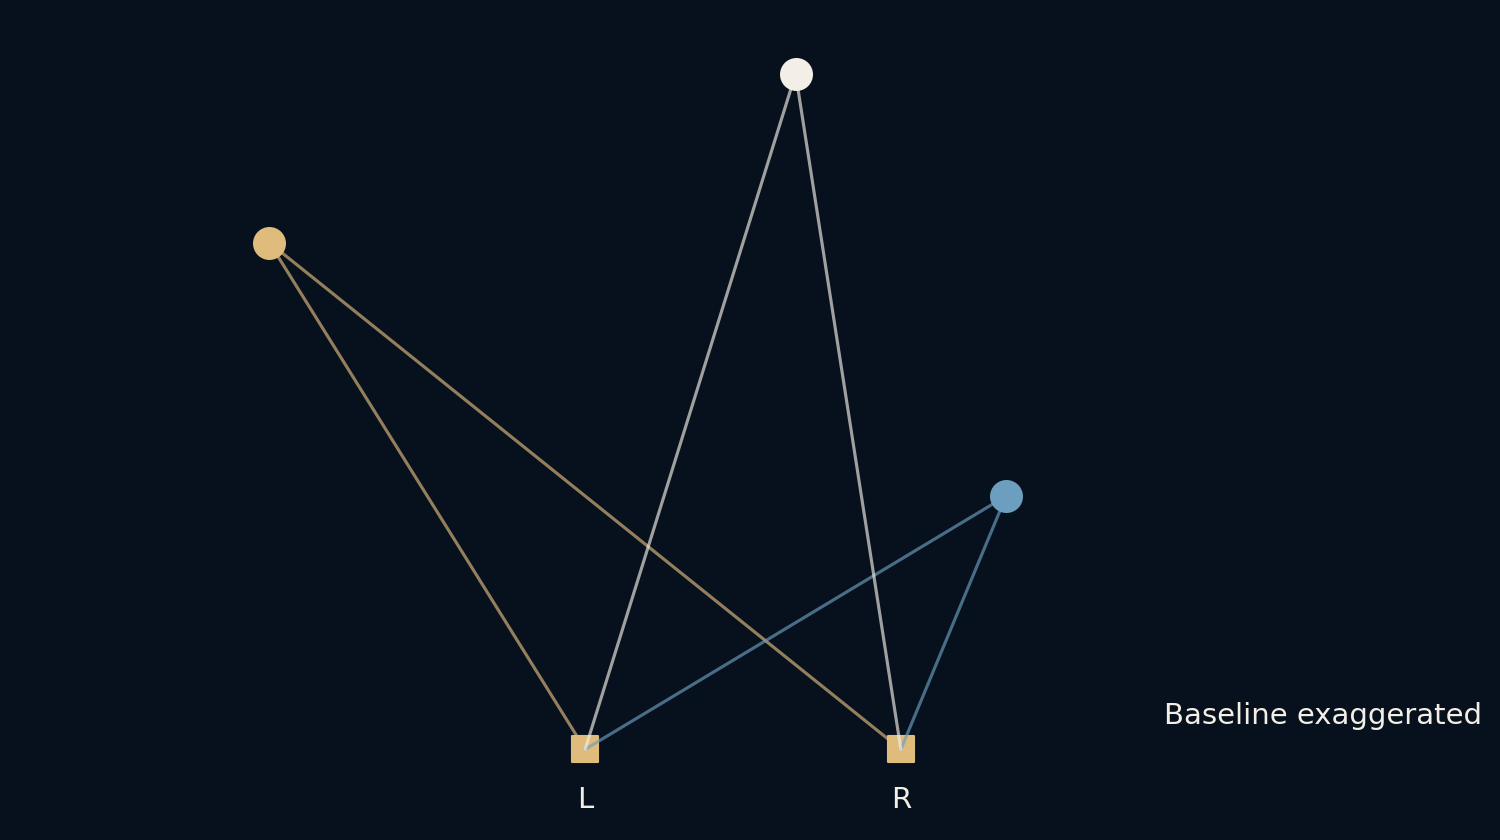
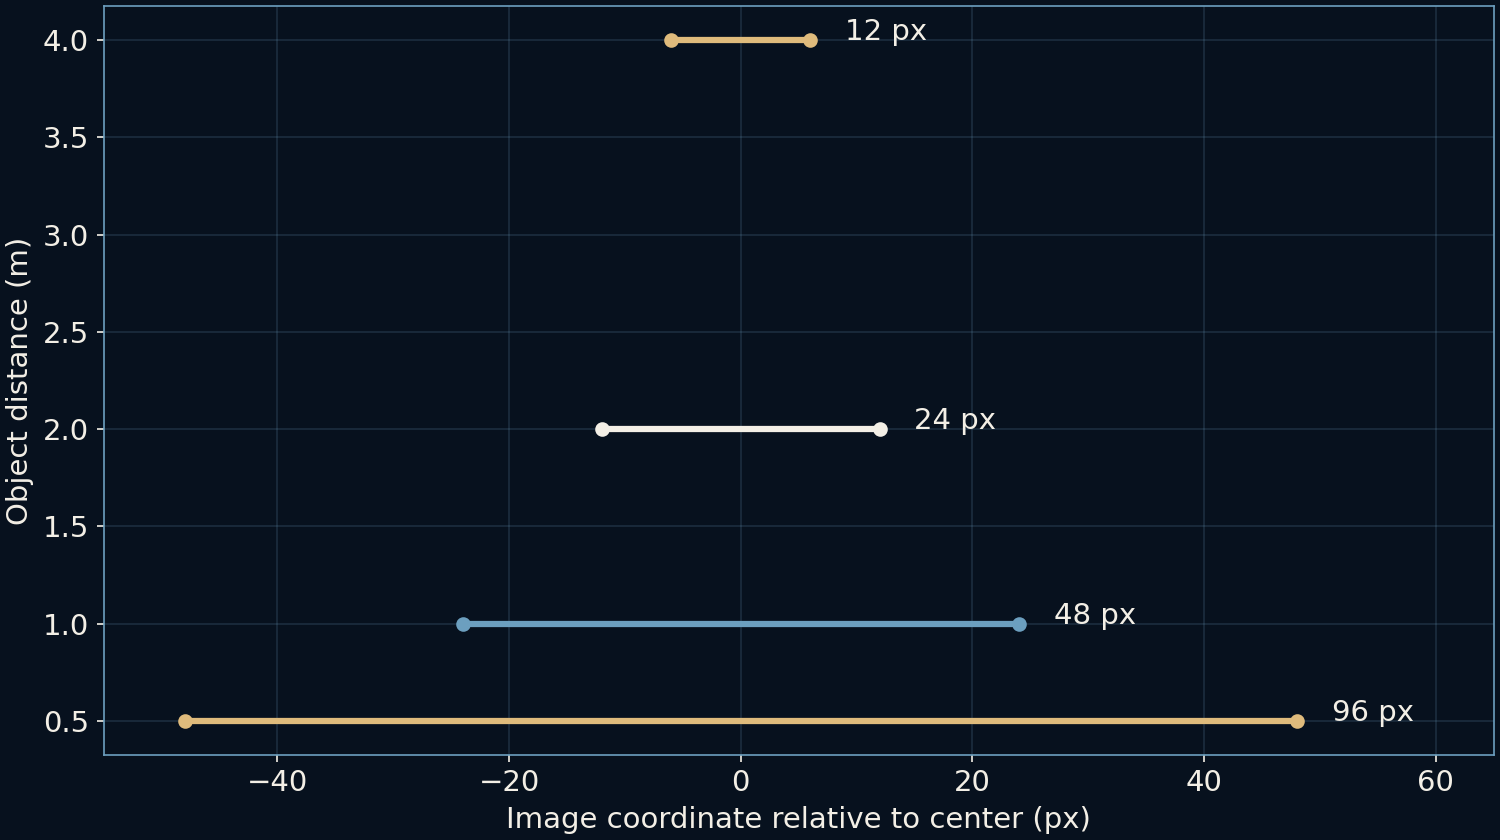
在这种排列中,视差等于焦距乘以基线,再除以深度。按本例参数,分子是48像素·米。因此一米处有48像素视差,两米处24像素,四米处12像素。距离加倍,位移减半。
这里的深度是沿相机观察轴的距离,不是从相机中心斜着量到目标点的完整距离。区分两者能避免一个容易忽略的歧义。示意图夸大了相机间隔以便阅读,数值计算始终采用六厘米基线。
近处物体提供更大的信号
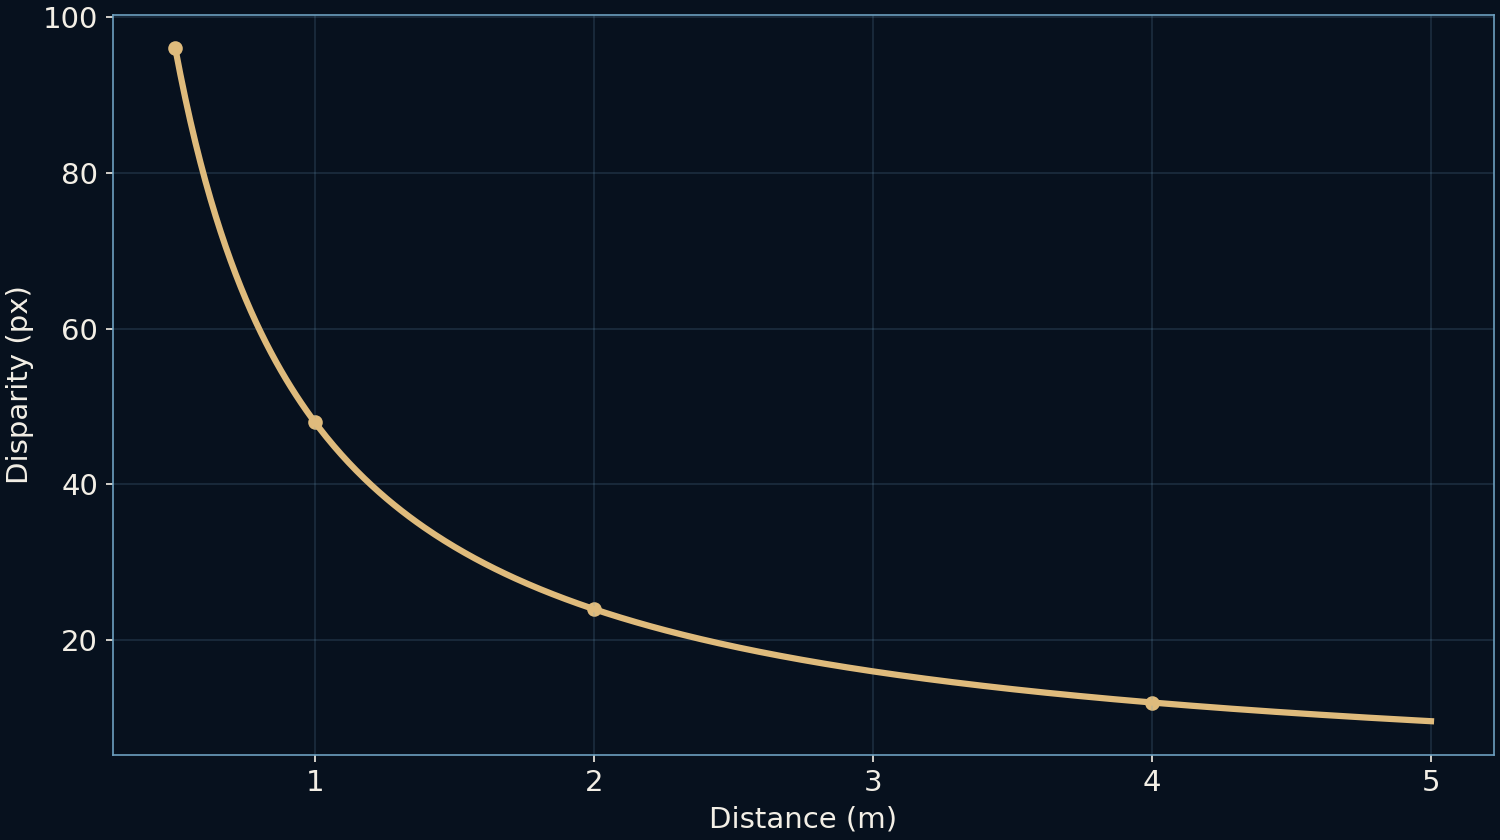
图中还包含半米处的点,视差达到96像素。曲线随后快速下降,再随距离增加逐渐变平。因此,同样的图像坐标误差,在不同距离会变成不同的深度误差。
四米示例里,若测量视差从12像素变成11像素,推算深度约为4.36米;若变成13像素,则约为3.69米。这是反比例公式的确定性结果,不是相机实测误差条。不对称来自除法,而不是随机噪声。
难点在于找到同一个点
公式假设已经在两幅图中找到同一个物理点。重复壁纸、空白墙面、反射和透明表面都可能让匹配产生歧义。某个特征在一侧可见,在另一侧却被遮挡。这类遮挡不能靠更精确地套公式来解决。
真实系统会使用邻域、一致性检查和其他信息判断匹配是否可信。如果深度图给每个像素同样的确定感,鲜艳颜色就可能掩盖不确定性。本例合成点的身份已知,因此只隔离几何关系,不评估真实匹配算法。
更宽的基线也有代价
在深度和焦距相同的情况下,增加相机间距会增大视差,可能使远处差异更容易测量。但两个视角也会变得更不相似,重叠范围改变,遮挡可能增加。不存在适合所有场景和工作距离的最佳基线。
简化公式中焦距有类似作用,但改变光学系统也会改变视场和实际成像。分辨率、校准精度和畸变同样重要。因此,这张图是思考设计取舍的工具,不能凭一个规格直接得出整体深度质量评级。
大脑不只依赖一种线索
人的深度感知还利用透视、运动、明暗、遮挡和熟悉物体的大小。双眼视差只是其中一种,其作用取决于场景和观察者。双相机计算不能被当作完整视觉模型,也不是任何人的视力诊断。
值得保留的习惯,是追问距离估计从何而来:匹配是否有依据,几何是否校准,图像位移究竟有多大?两幅图能包含强有力的深度线索,但只有从像素到几何的路径清楚,数字才有可信的基础。