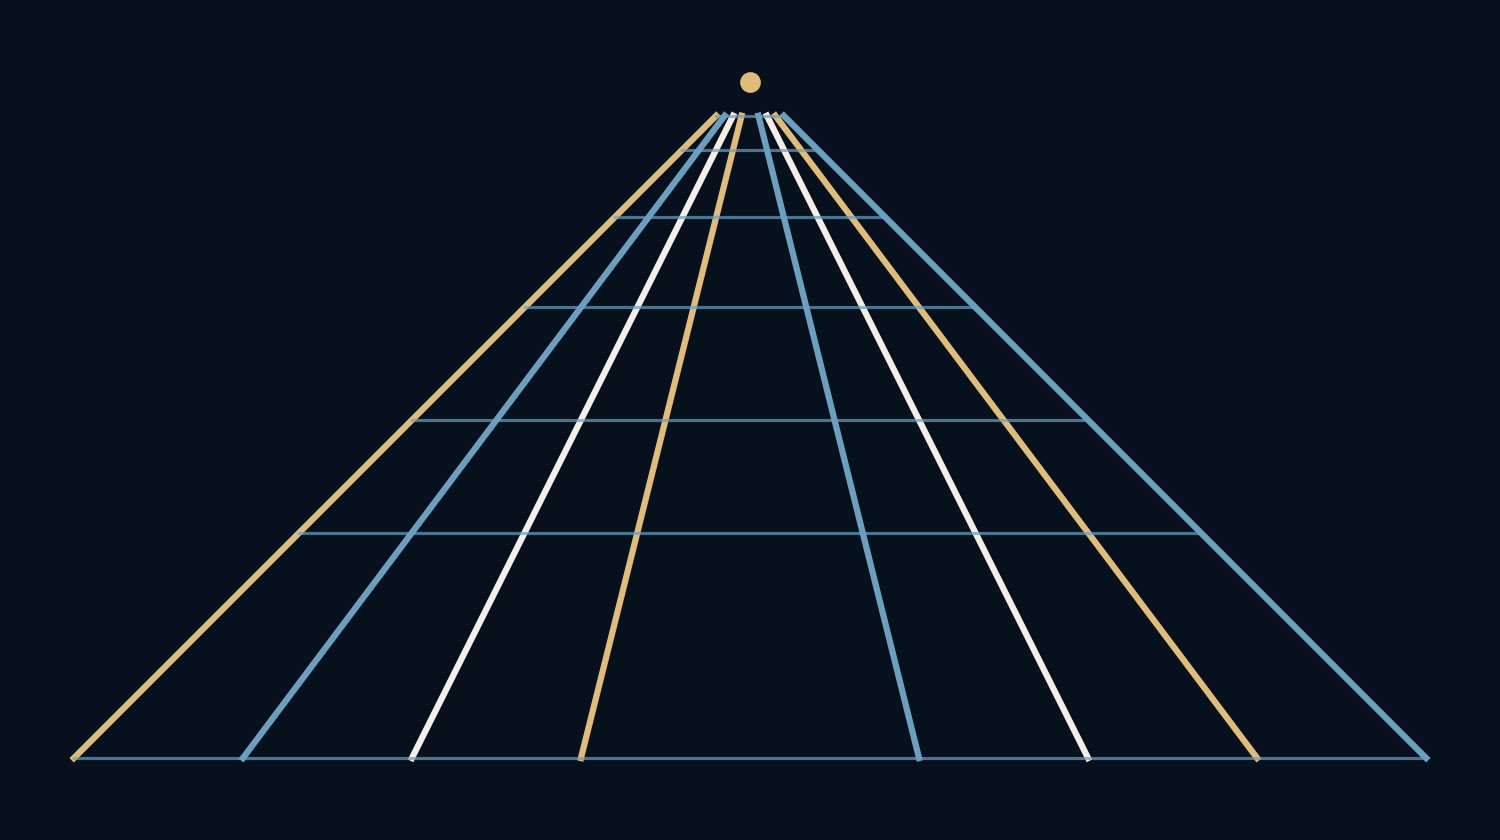
만나지 않는 철로가 왜 멀리서 만나는 것처럼 보일까?
평면 이미지는 3차원 배치를 두 좌표로 줄여야 한다. 핀홀 모델에서는 보는 방향으로 멀어질수록 물체가 차지하는 영상 공간이 작아진다. 그래서 실제 간격이 같은 평행선도 그림에서는 한 점에 접근할 수 있다. 겉보기 만남은 투영의 결과다.
소실점은 방향이 이미지에 남긴 자리다.
거리로 나눈다
원점의 이상적인 카메라가 깊이축을 본다고 하자. 정규화한 가상 영상면에서 가로 좌표는 X/Z, 세로 좌표는 Y/Z다. 초점거리 계수가 둘을 함께 확대하지만, 여기서는 읽기 쉽도록 1로 둔다.
가상 면은 카메라 앞에 놓인 똑바른 영상을 나타낸다. 물리적 핀홀은 뒤에서 뒤집힌 상을 만들지만 통상적인 좌표 처리 뒤에는 같은 원근 비율이 적용된다. 이 글은 실제 렌즈나 센서, 카메라 조립체보다 그 비율을 다룬다.
실제 철로 간격은 그대로다
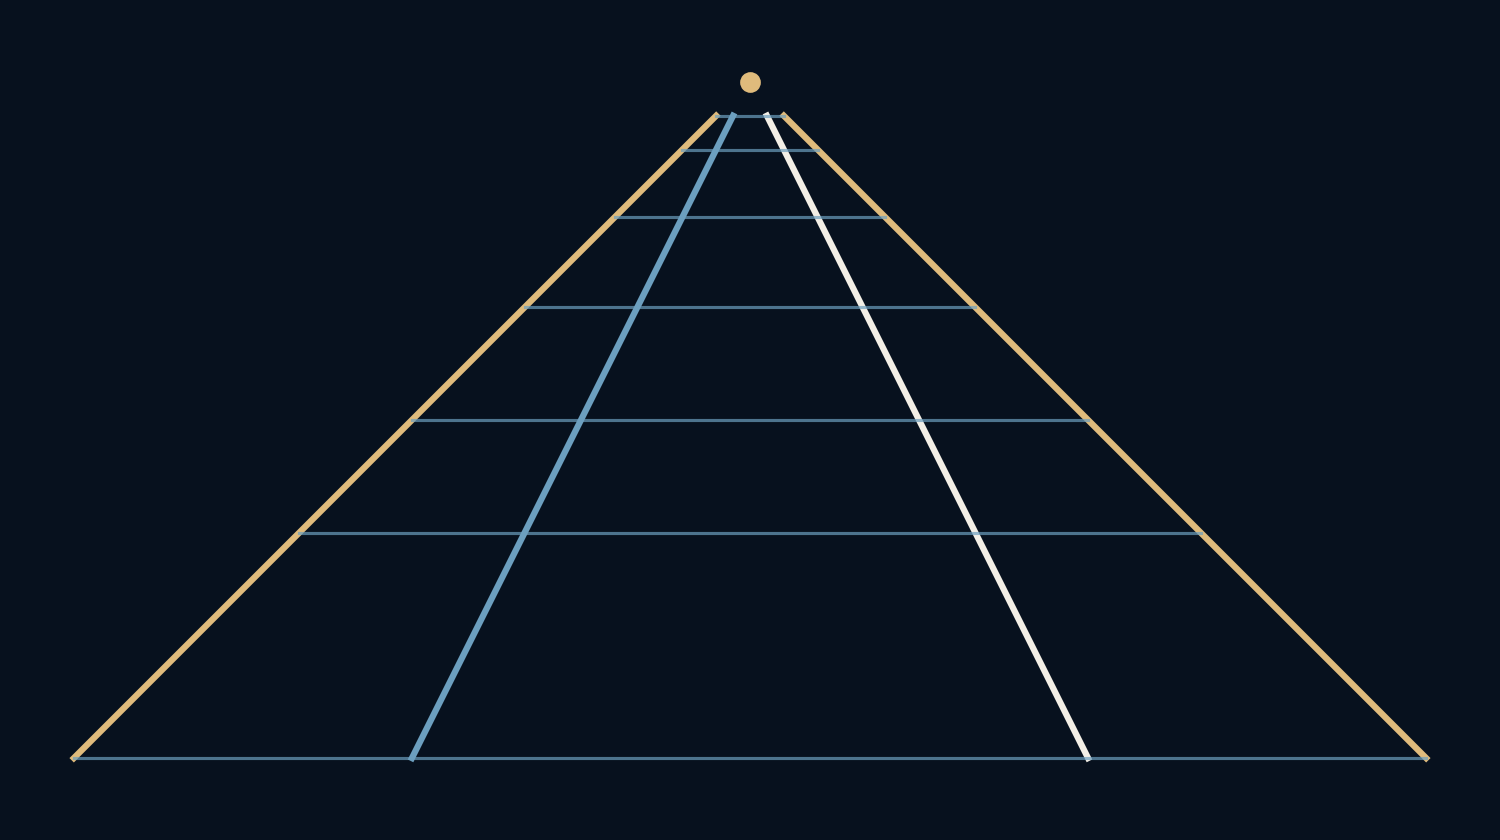
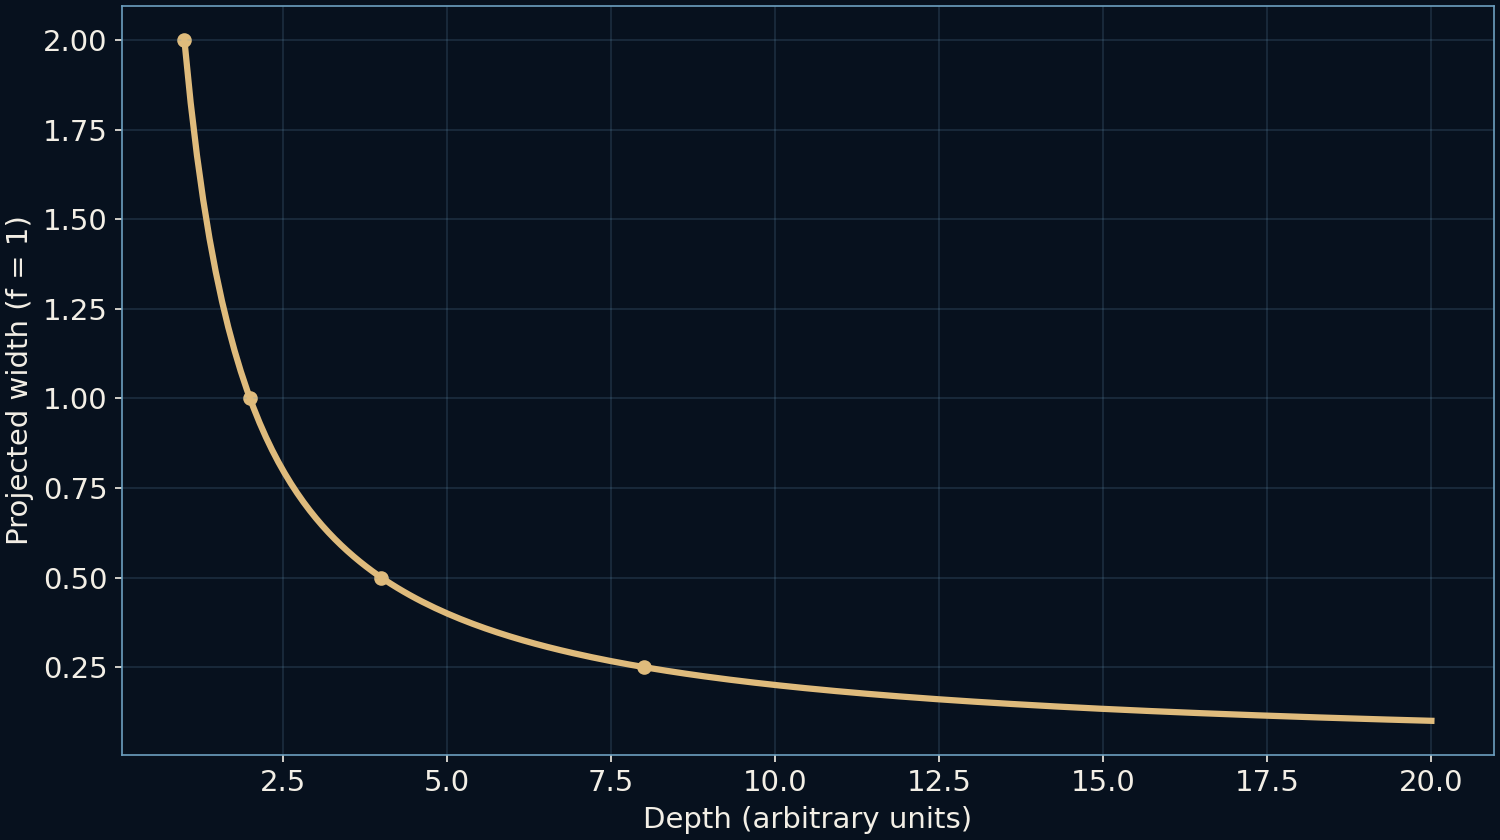
합성 철로의 세계 가로 좌표는 −1과 +1이고 세로 좌표는 −1로 일정하다. 깊이만 카메라에서 멀어진다. 깊이 1에서 영상 간격은 2다. 깊이가 2, 4, 8이면 간격은 1, 1/2, 1/4이 된다.
철로 자체가 좁아진 것은 아니다. 투영 간격이 바뀌었다. 선택한 깊이에 놓은 가로대도 같은 이유로 작아진다. 익숙한 복도나 선로처럼 보이지만 모든 선은 명시한 좌표에서 나온다. 사진을 측정하거나 실제 거리를 추정하지 않았다.
유한한 거리에서는 만나지 않는다
깊이가 늘면 철로의 영상 좌표는 0에 접근한다. 이 구성에서 유한한 깊이로는 0에 도달하지 않는다. 공통 극한이 소실점이다. 그림의 선을 연장하면 수렴을 알아보기 쉽지만 물리적인 평행선에는 공통 끝점이 없다.
그림을 그릴 때 중요한 구분이다. 소실점은 방향의 한 가족을 정리하는 도구다. 길 끝에 놓인 물체도 아니고 실제 도로가 직선이라는 증거도 아니다. 곡선, 경사, 렌즈 왜곡은 실제 장면의 해석을 복잡하게 할 수 있다.
방향이 달라지면 점도 옮겨진다
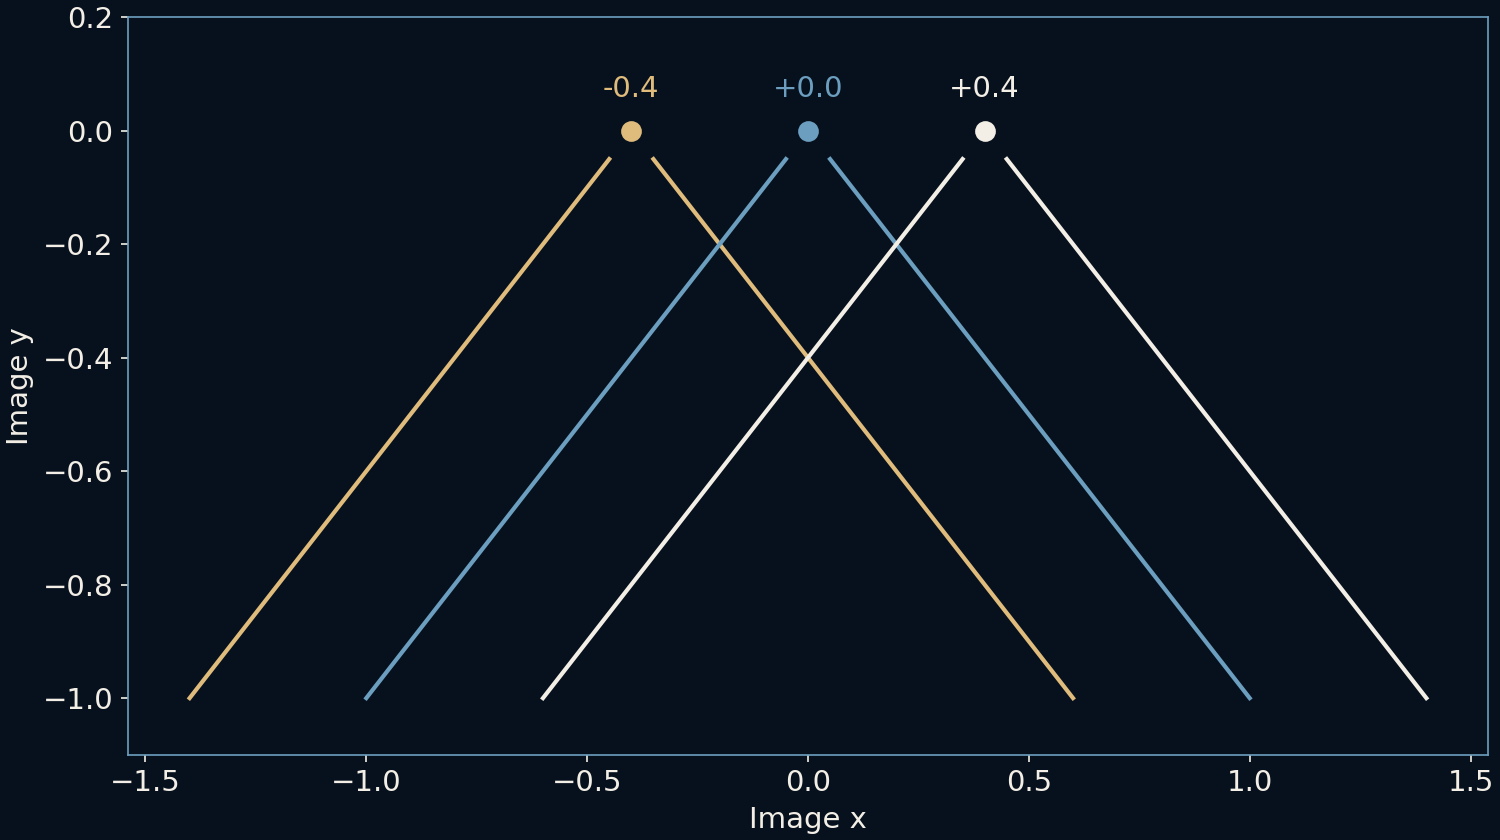
두 번째 구성에서는 철로가 멀어지며 옆으로 흐른다. X를 시작 오프셋에 기울기 곱하기 Z를 더한 값으로 둔다. Z로 나누면 기울기에 줄어드는 오프셋이 더해진다. 정규화 영상의 소실점 가로 좌표는 그 기울기가 된다.
−0.4, 0, +0.4의 기울기는 서로 다른 세 소실점을 만든다. 각 쌍은 각자의 세계 방향에서 평행하다. 같은 방향을 공유하는 평행선끼리 소실점도 공유하며, 방에는 여러 가족이 있다. 영상면에 평행한 선은 유한한 점으로 모이지 않고 영상에서도 평행할 수 있다.
수평선은 방향들의 모음이다
수평인 지면에서 무한히 먼 방향들은 한 선으로 투영되며 그것이 그 평면의 지평선이다. 카메라를 기울이면 영상 속 선의 위치가 바뀌고 회전하면 방향의 투영도 달라진다. 소실점은 화면 중앙이나 잘린 화면 안에 있을 필요가 없다.
건축 드로잉의 1점, 2점, 3점 투시는 주요 모서리 방향이 시점에 어떻게 놓였는지를 설명한다. 유용한 구성법이지 물체에 가능한 소실 방향이 그 개수뿐이라는 주장이 아니다. 임의의 방향도 자기 극한을 가질 수 있다.
수렴은 단서이지 확정이 아니다
원근은 바닥을 맞춰 그리거나 반복 물체를 놓고 그림의 불일치를 찾는 데 유용하다. 사진에 곡면, 광각 왜곡, 기울어진 지면이 있으면 덜 결정적이다. 그럴듯한 수렴만으로 유일한 3차원 장면을 알아낼 수는 없다.
그래도 단순한 비율은 좋은 읽기 습관을 준다. 세계에서 고정된 것과 투영에서 줄어드는 것을 구분하는 것이다. 철로 간격은 그대로지만 영상은 아니다. 이 구분이 명확해지면 겉보기 만남은 역설이 아니라 카메라 시점의 간결한 기록이 된다.
더 읽어 보기
Physically Based Rendering: projective cameras ↗OpenCV: pinhole camera model ↗공식 문서와 함께 읽으면 좋은 자료입니다.